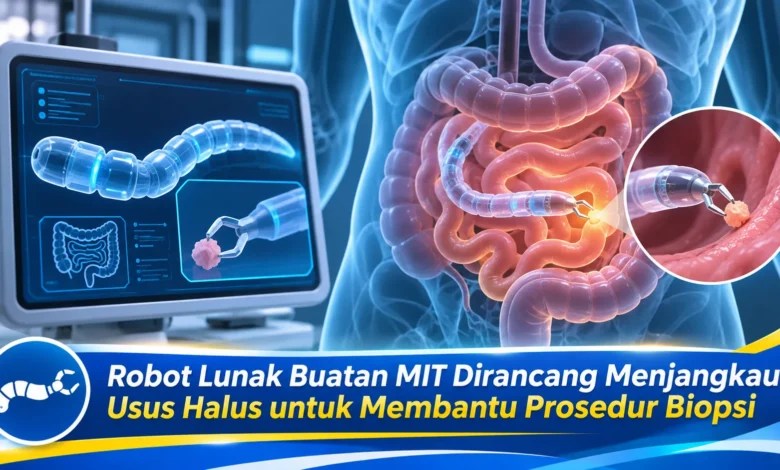
Para peneliti Massachusetts Institute of Technology (MIT) mengembangkan robot lunak bernama BIOSENTER yang dirancang untuk membantu pemeriksaan bagian dalam usus halus. Penelitian yang dipublikasikan pada 28 Oktober 2026 dalam jurnal Science Robotics ini memperkenalkan teknologi robotika medis dengan kemampuan bergerak menyerupai ular melalui saluran pencernaan yang sempit dan berkelok. Perangkat tersebut menggabungkan aktuator pneumatik, lapisan bertekstur khusus, kamera, serta instrumen pengambilan sampel jaringan untuk biopsi. Dalam pengujian praklinis menggunakan hewan, robot berhasil menavigasi bagian usus dan menjalankan beberapa fungsi pemeriksaan. Inovasi ini membuka peluang pengembangan prosedur endoskopi yang lebih fleksibel, meskipun masih memerlukan penelitian lanjutan sebelum digunakan secara klinis pada manusia.
MIT Mengembangkan Robot Lunak untuk Pemeriksaan Usus Halus
Para ilmuwan dari MIT bersama mitra penelitian merancang BIOSENTER sebagai robot endoskopi berbahan lunak. Sistem inovatif tersebut dirancang agar dapat mempermudah akses menuju saluran pencernaan yang sulit dijangkau. Kesulitan yang sering dihadapi tenaga medis adalah bentuk usus yang panjang dan berkelok. Bagian saluran pencernaan tersebut memiliki saluran dengan panjang sekitar beberapa meter sehingga tidak seluruh bagiannya mudah diperiksa. Melalui pendekatan robotika lunak, peneliti berupaya meningkatkan kemampuan navigasi.
Inovasi perangkat medis tersebut memanfaatkan konsep peniruan mekanisme biologis. Tim pengembang mengadaptasi prinsip gerak dari mekanisme lokomosi ular pada lingkungan yang menantang. Inspirasi dari alam tersebut diwujudkan menggunakan perpaduan ruang udara fleksibel serta permukaan pencengkeram. Dibandingkan pendekatan yang membutuhkan dorongan mekanis sepanjang saluran, BIOSENTER mampu melakukan pergerakan melalui perubahan bentuk. Mekanisme pergerakan ini diharapkan membantu membatasi tekanan terhadap jaringan.
Cara Kerja Robot BIOSENTER dengan Mekanisme Gerak Menyerupai Ular
Struktur dasar robot lunak tersebut dibangun dengan struktur memanjang yang dapat berubah bentuk. Di dalam tubuh robot terdapat empat ruang udara yang dapat dikembangkan. Ruang tersebut dapat menerima tekanan secara berbeda sehingga robot mampu memanjang dan membelok. Dengan mengatur distribusi udara, operator mampu menyesuaikan posisi perangkat saat melewati saluran yang berkelok. Pendekatan pneumatik tersebut mendukung fleksibilitas pergerakan BIOSENTER.
Tidak hanya mengandalkan tekanan udara, robot memiliki mekanisme pencengkeraman tambahan pada segmen depan serta belakang. Komponen tersebut memanfaatkan balon yang dapat mengembang dan dilapisi material berpola kirigami. Konsep kirigami dikenal sebagai metode membentuk struktur melalui potongan dan lipatan. Apabila aktuator penjangkaran diperbesar, bagian bertekstur muncul dari selubung sehingga membantu menghasilkan gesekan lokal. Melalui pergantian cengkeraman antara kedua ujung, robot mampu memindahkan tubuh sedikit demi sedikit.
Peran Lapisan Kirigami dalam Mengurangi Tekanan pada Jaringan Usus
Permukaan bagian dalam usus halus membutuhkan penanganan dengan tekanan yang terkendali. Sifat anatomi tersebut membutuhkan rancangan instrumen yang hati-hati karena kurangnya cengkeraman dapat menghambat pergerakan. Di sisi lain, peregangan jaringan secara berlebihan berpotensi menimbulkan cedera. Untuk mengatasi persoalan tersebut, peneliti menggunakan lapisan kirigami untuk meningkatkan gesekan lokal. Sistem yang dikembangkan memungkinkan interaksi jaringan yang lebih terarah.
Berdasarkan hasil pengujian tim, struktur penjangkaran menunjukkan gaya sekitar 1,5 newton terhadap permukaan mukosa usus. Temuan mekanis ini menunjukkan potensi desain dalam mempertahankan posisi robot. Meski hasil awal menjanjikan, efektivitas struktur bertekstur belum membuktikan ketiadaan risiko klinis. Keberagaman struktur saluran pencernaan perlu diperhitungkan dalam pengembangan selanjutnya.
Fungsi Kamera serta Pengambilan Sampel Jaringan pada BIOSENTER
Di luar fungsi navigasi, BIOSENTER dilengkapi saluran untuk perangkat pemeriksaan. Saluran pusat perangkat memiliki kanal untuk memasukkan instrumen yang dapat menampung kamera. Sistem pencitraan ini berfungsi menampilkan kondisi jaringan secara real-time ketika prosedur berlangsung. Di samping komponen visualisasi, robot memiliki instrumen untuk mengambil sampel jaringan. Hasil pengambilan biopsi memungkinkan evaluasi lebih lanjut oleh tenaga medis guna mengidentifikasi kemungkinan kelainan.
Fungsi pengambilan jaringan memiliki nilai diagnostik karena beberapa kondisi membutuhkan analisis jaringan secara langsung. Pada pemeriksaan gangguan pencernaan, dokter berpotensi melakukan biopsi untuk memahami karakteristik suatu lesi. BIOSENTER juga dilengkapi instrumen untuk mengalirkan fluida yang dikembangkan sebagai dasar penghantaran obat lokal. Sebagai kemampuan tambahan, perangkat pengambilan jaringan berpotensi digunakan menangani pertumbuhan jaringan tertentu. Walaupun pengembangan teknis menunjukkan kemajuan, kemampuan tersebut belum menjadi prosedur medis rutin.
Hasil Pengujian Robot BIOSENTER dan Tantangan Menuju Penggunaan Klinis
Untuk mengevaluasi kinerja perangkat, tim melakukan percobaan menggunakan model hewan. Data eksperimen memperlihatkan bahwa BIOSENTER mampu bergerak sepanjang kurang lebih dua meter dalam durasi kurang lebih sebelas menit. Dalam pengujian menggunakan hewan, robot berhasil memperlihatkan visualisasi real-time, menunjukkan fungsi instrumen biopsi, serta mengalirkan cairan secara lokal. Tim riset turut mencatat bahwa tidak terlihat kerusakan jaringan secara makroskopis pada percobaan praklinis yang dilakukan. Temuan ini menunjukkan kelayakan teknis tahap awal.
Meskipun pengujian awal berhasil, BIOSENTER tetap membutuhkan pengembangan sebelum penerapan medis. Penelitian praklinis tersebut tidak otomatis membuktikan keamanan pada pasien. Sebelum diterapkan secara luas, peneliti harus menilai risiko prosedur secara lebih mendalam, termasuk kemungkinan gangguan pada mukosa, keandalan pengendalian gerak, dan efektivitas instrumen medis. Di samping pemeriksaan teknis, evaluasi dibandingkan teknik double-balloon enteroscopy dibutuhkan untuk menilai manfaat sebelum robot digunakan sebagai pilihan pemeriksaan pasien.
Kesimpulan Pengembangan Robot Lunak MIT untuk Biopsi Usus Halus
Kehadiran robot lunak untuk pemeriksaan usus halus menunjukkan kemajuan menarik dalam bidang teknologi medis. Berkat penggunaan aktuator fleksibel dan desain penjangkaran biomimetik, robot berhasil bergerak melalui usus halus pada eksperimen praklinis. Penggunaan sistem visualisasi, instrumen pengumpulan sampel, dan mekanisme penyaluran cairan memberikan peluang pemeriksaan lebih terintegrasi. Meski perkembangan tersebut menjanjikan, uji klinis pada manusia masih diperlukan. Inovasi TEKNOLOGI perangkat medis fleksibel dapat membuka pendekatan baru dalam diagnosis. Bagaimana pendapat Anda mengenai perkembangan perangkat medis yang terinspirasi gerakan hewan? Bagikan pendapat Anda tentang peluang dan tantangan inovasi ini.